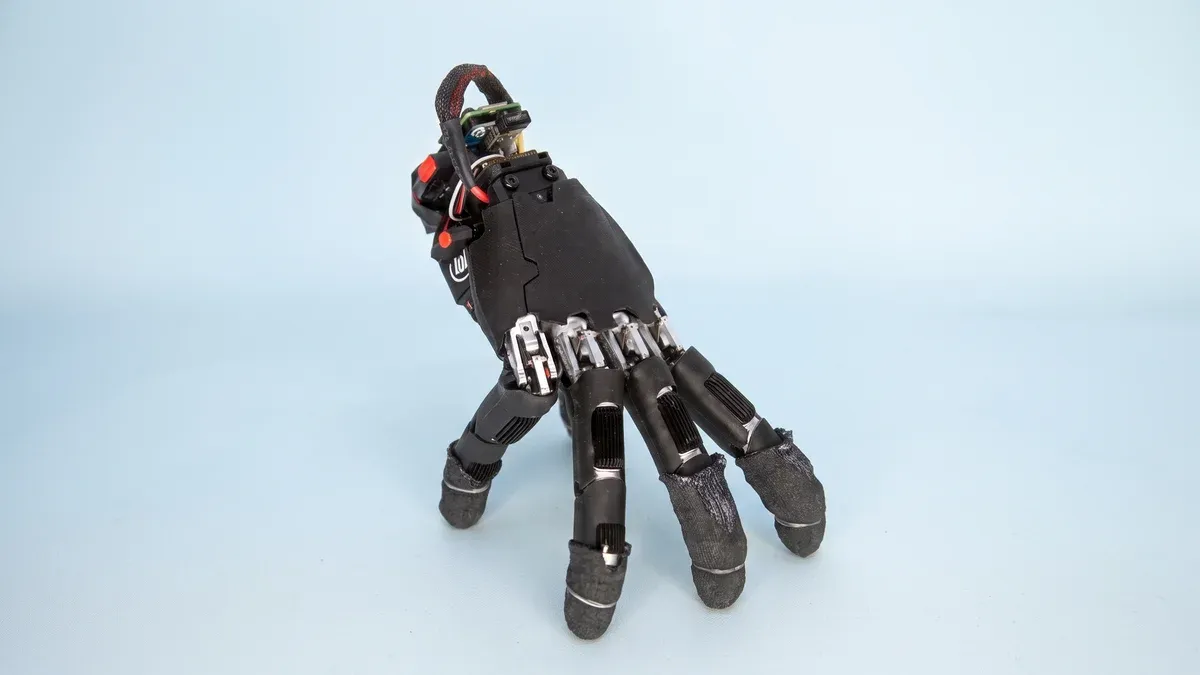
A famosa Mãozinha, icônica personagem da Família Addams, ganhou uma impressionante versão no mundo real. Engenheiros da ETH Zurich desenvolveram uma mão robótica inovadora capaz de se movimentar sozinha, rastejar por diferentes superfícies, recuperar o próprio equilíbrio e interagir de forma ativa com objetos e comandos variados.
O projeto pioneiro foi concebido pelo Soft Robotics Lab da renomada instituição e tem como ponto de partida uma mão robótica comercial com estrutura semelhante à de uma mão humana. O principal objetivo da iniciativa é conferir mobilidade própria ao dispositivo, permitindo que ele atue com eficiência em espaços confinados e de difícil acesso, sem a dependência de um braço robótico convencional para o seu transporte.
Um dos maiores desafios enfrentados pelos desenvolvedores foi justamente preservar a anatomia e o formato de uma mão humana. Em protótipos anteriores focados na locomoção de mãos robóticas, utilizavam-se dedos simétricos para facilitar o deslocamento; contudo, essa escolha comprometia drasticamente a capacidade de manipular objetos do cotidiano.
Na tecnologia desenvolvida pela equipe liderada por Ali Kazemi, os dedos apresentam comprimentos distintos e contam com um polegar opositor, características fundamentais para a realização de tarefas complexas de manipulação. O grande obstáculo, no entanto, é que tal assimetria dificulta consideravelmente a manutenção do equilíbrio durante a movimentação.
Para superar esse entrave técnico, os pesquisadores equiparam a parte traseira da mão com uma bateria, sensores de movimento avançados e um minicomputador. O sistema passou por um rigoroso treinamento em ambiente simulado, utilizando técnicas de aprendizado por reforço para aprender a se deslocar autonomamente e a preservar a estabilidade.
Após a fase de treinamento virtual, o dispositivo foi submetido a testes rigorosos no mundo real. Os resultados comprovaram a eficácia da engenharia:
- Deslocamento em múltiplos terrenos: O robô conseguiu rastejar com sucesso sobre 14 tipos diferentes de superfície, abrangendo carpete, cascalho, grama e grades metálicas.
- Recuperação de postura: Em 25 testes nos quais o dispositivo foi posicionado inicialmente deitado de lado, a mão conseguiu se levantar e recuperar a postura correta em 21 ocasiões.
- Interação e digitação: Em um dos experimentos de precisão, o robô sustentou seu próprio peso sobre quatro dedos e elevou o quinto para acionar teclas de direção, identificando e pressionando a tecla correta em 29 dos 32 testes realizados.
- Manipulação de objetos: Em outra demonstração prática, o robô deslocou-se até um pequeno bloco e o empurrou sobre uma mesa, conseguindo posicionar o objeto a uma distância de até 2 centímetros do alvo estipulado em 15 tentativas.
A mobilidade independente vai muito além da simples referência à cultura pop. De acordo com os pesquisadores, conferir autonomia de movimento a mãos robóticas amplia significativamente o leque de aplicações desses dispositivos. Uma mão capaz de caminhar por conta própria pode alcançar espaços estreitos ou locais de acesso restrito, eliminando a necessidade de movimentar todo um braço robótico em conjunto.
Embora a tecnologia ainda esteja restrita à fase de pesquisa acadêmica, os avanços obtidos apontam para um horizonte promissor no desenvolvimento de futuros robôs projetados para operar em ambientes humanos. A meta final é integrar plena capacidade de locomoção com destreza na manipulação de objetos, criando máquinas versáteis capazes de interagir com eficácia no mundo real.
Por Renato Moura Jr. em 23/09/2026 às 17:23.
Fonte original: Canaltech